
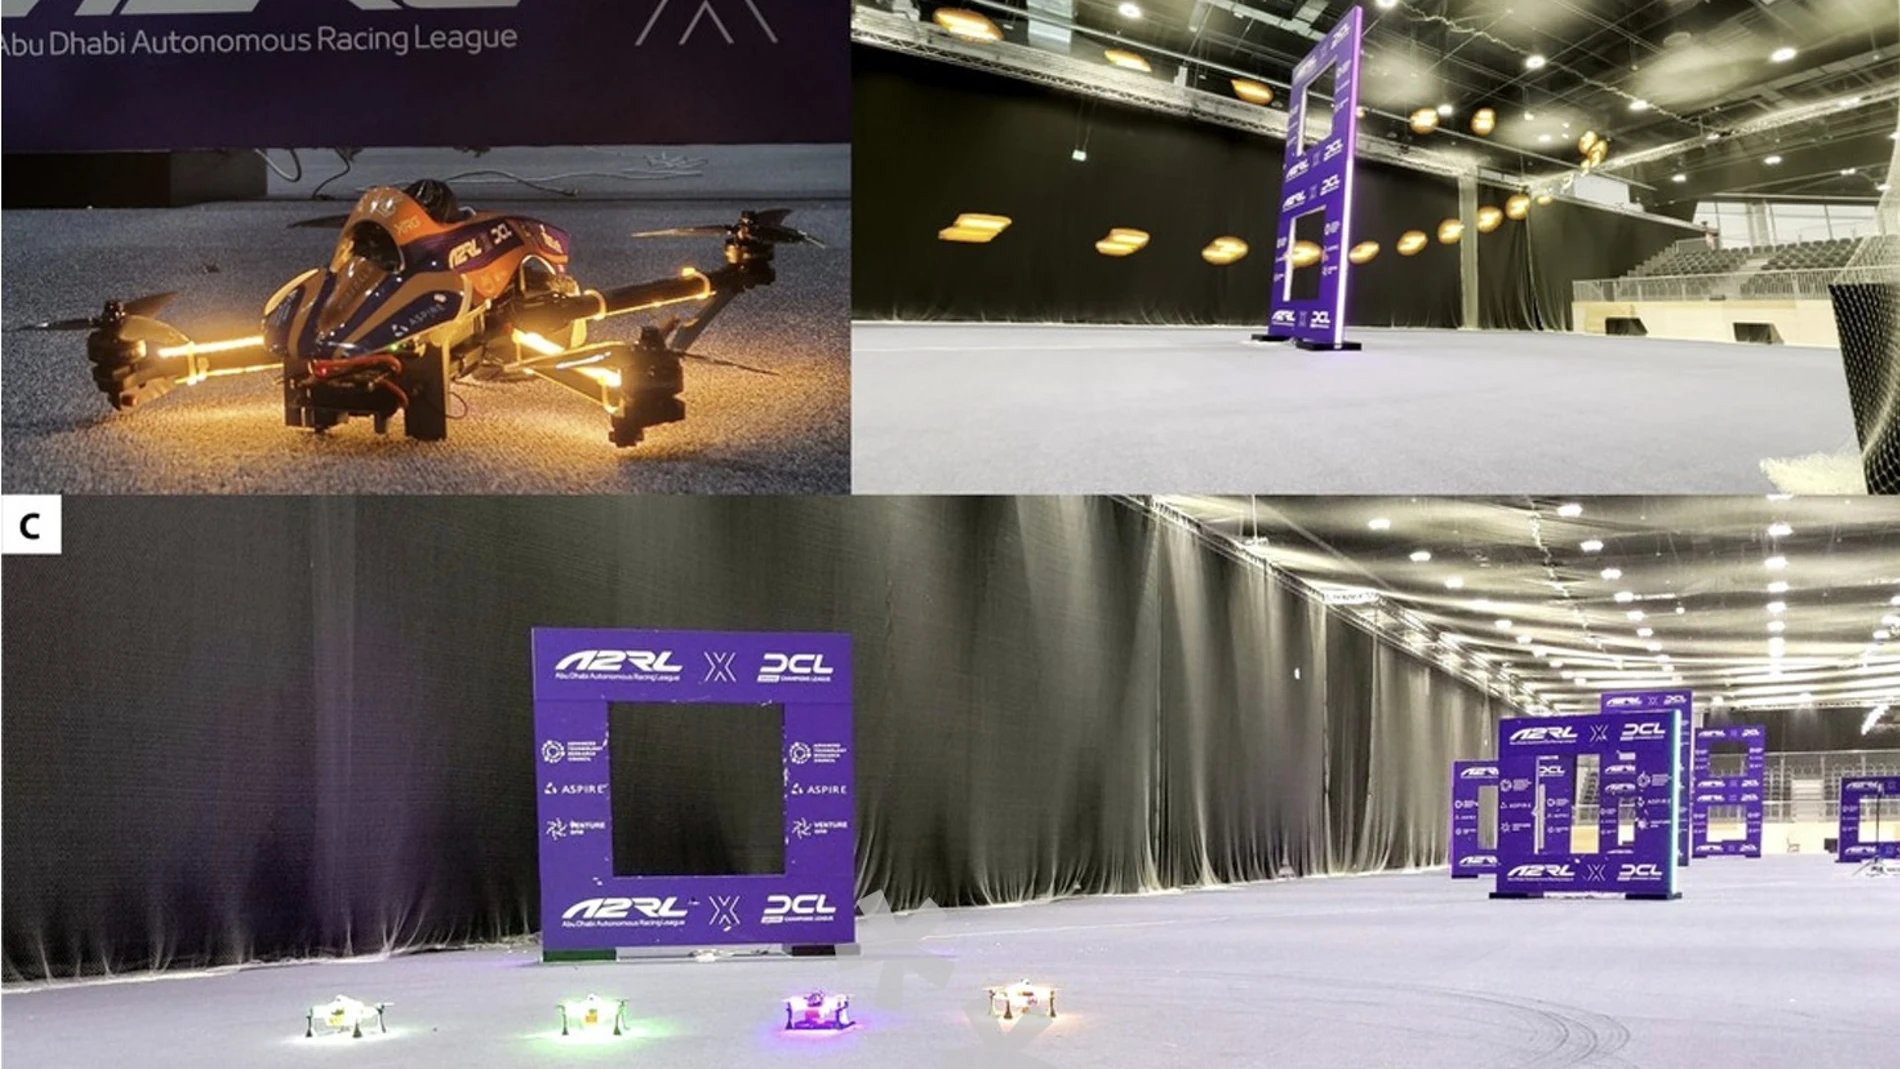
カメラ、少数のセンサー、ミリ秒単位で反応できる人工知能。 MonoRace が 2025 年 4 月にアブダビで開催される大会で 3 人のドローン レース世界チャンピオンに勝つために必要なのはそれだけでした。 このシステムは最高時速 100 キロメートルの速度に達し、外部追跡システムに頼ることなくマシンが最高レベルで競争できることを実証しました。 これにより、これまで高速での自律航行が容易になりました。この開発について説明した研究は、Science Robotics 誌に掲載されています。
自律型ドローンレースは、見た目よりもはるかに複雑な技術的課題です。 デバイスは、ドアを通過したり急旋回したりする際に、回路を認識し、その位置を計算し、必要な動きを予測してモーターの推力を調整する必要があります。 これらすべてが高速で行われると、航空機自体の動きが画像を歪め、航空機がサポートする力によってセンサーが飽和する可能性があります。
これまで、最先端の自律システムの一部では、2 つの視点からの深度情報を取得できるステレオカメラと、ドローンの位置を正確に把握するための外部モーション キャプチャ システムが使用されていました。 MonoRace はこれらの補助を不要にします。 その認識はローリングシャッターを備えた単一の単眼カメラに依存します。 (画像のさまざまな部分をわずかに異なる時間で記録します) および加速度と回転を測定する慣性測定ユニット (IMU) です。
課題は、ただ見るだけではなく、手遅れになる前に行動できるよう、見たものを素早く解釈することです。これを達成するには、 このシステムは、画像内の回路ゲートを識別し、その情報をドローンの動きの数学的モデルと組み合わせるニューラル ネットワークを使用します。 主催者がドアの寸法とレイアウトを提供したため、チームはその既知の形状を利用して位置計算を改善し、飛行中に収集したデータに基づいてカメラのキャリブレーションを調整することができました。
2 番目の決定的な要素はコントロールです。 MonoRace では、軌道を計算して従来の複数のコントローラーに実行させる代わりに、ドローンの状態の推定をモーターのコマンドに直接変換するニューラル ネットワークを使用します。 システムは 500 ヘルツで動作します。つまり、1 秒あたり 500 回、つまり 2 ミリ秒ごとに命令を更新します。これは、応答が 100 倍速いことになります。 F1ドライバーの。 シミュレーションでの強化学習を通じてトレーニングされたネットワークは、飛行を調整する方法を学習し、その戦略を実物に移しました。
テストは2025年4月11日と12日に、11の正方形のゲートがあるアブダビの屋内トラックで行われた。 主な課題は、可能な限り短い時間で 2 周を完了することでした。 人間と機械の直接対決のトーナメントでは、エリートパイロットは競技で使用される同じモデルのドローンで事前に練習することができ、より同等の条件でパフォーマンスを比較することが可能になりました。
モノレース メインの自動運転チャレンジに勝利し、ノックアウトラウンドで3人の世界チャンピオンレベルの人間パイロットを連続で破った。コースを完走するまでに記録した最高タイムは 16.56 秒でした。線路上では最高速度は秒速28.2メートル、時速約101キロメートルに相当する。
この結果は、マシンがすべての操縦技術において人間を上回ったことを意味するものではありません。このテストでは、既知の回路上で、定義されたデバイスと条件を使用して、非常に特殊なタスクを評価しました。しかし、もし 人工知能がそのシナリオで最高のパイロットと同等かそれ以上の対応能力で高速操縦を実行できることを実証する限られた知覚リソースであっても。
システムは予期せぬ問題にも直面する必要がありました。激しい振動と加速により IMU が測定限界に達する可能性があり、電気的干渉によりカメラ画像の一部が破損する可能性があります。 エラーを減らすために、チームは目視観察とドローンの動的モデルからの予測を組み合わせ、予想される動きに適合しないデータを破棄しました。 説明したテストでは、フレームの半分が損傷した場合でも、デバイスは回路を完了することができました。 ただし、依然として重要な制限があります。MonoRace には、飛行中の他のドローンを検出して回避するシステムがありません。この欠陥は複数の航空機によるテストで明らかであり、その際に他の航空機と衝突した後、3位でフィニッシュしました。
著者らは、この技術がレース以外にも応用できる可能性があると信じている。 高速かつ効率的な自律航行は、検査、輸送、捜索救助の任務におけるドローンの可能性を広げる可能性があります。 そこに到達するには、システムを未知の環境、動く障害物、より多様な飛行条件に適応させる必要があります。
今のところ、MonoRace は、より具体的だが重要なことを実証しています。1 台のカメラを通して世界を見るマシンは、サーキットを解釈し、ミリ秒単位で反応し、エリートドライバーを倒すことができます。 次の課題は、より速く飛行するだけでなく、目の前の世界が完全に見慣れた滑走路ではなくなったときに安全に飛行することです。
