
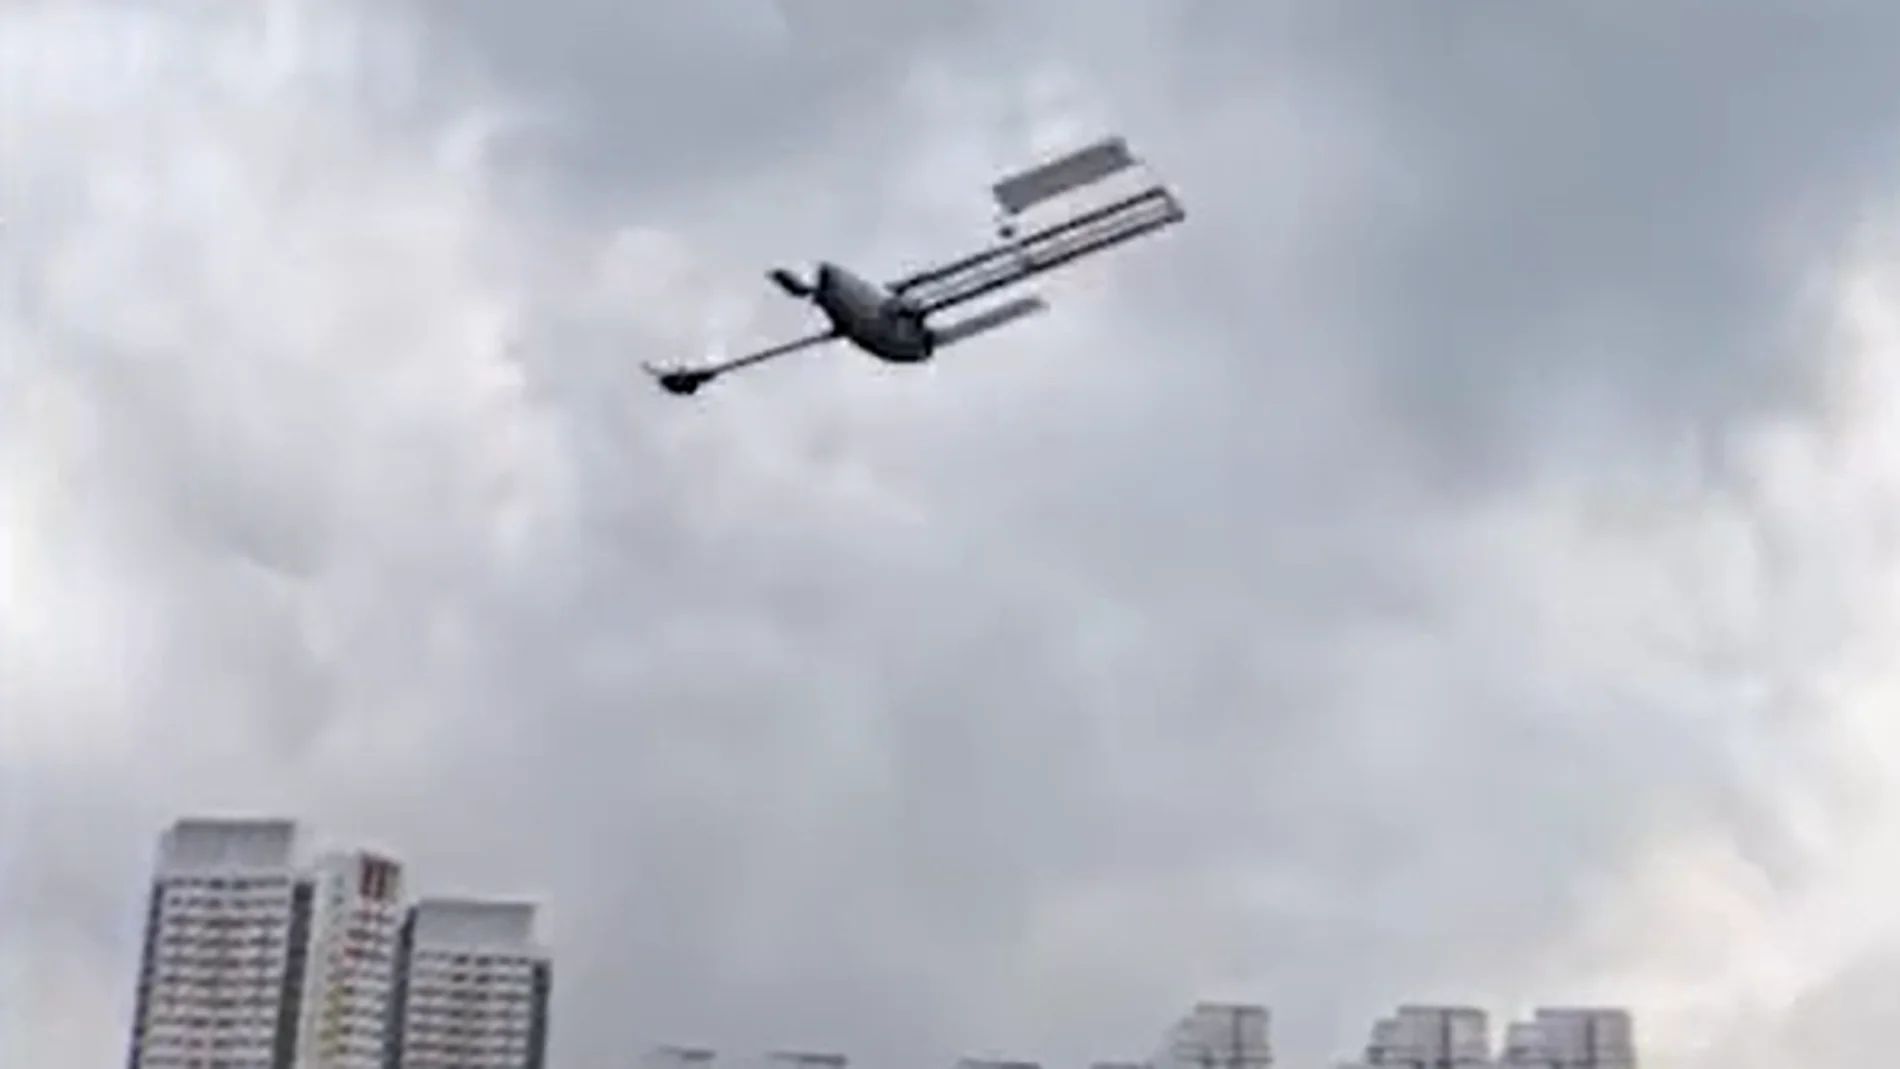
の カエデの種は、木から離れるための単純な戦略を持っています。それが落ちると、自ら向きを変え、落下を一種の飛行に変えます。シンガポール工科デザイン大学 (SUTD) のエンジニア チームは、そのメカニズムを借りて作成しました。 もっと奇妙なことをするロボット。アルバトロスは空中から放出可能、降下中に自動回転し、着水し、着水すると自律ヨットになります。
名前はの略称です 自己回転および浮遊ナビゲーションセンサーを備えた空中着陸機ですが、その経緯をたどってみると、その動作がより理解しやすくなります。初めての秋。すると浮きます。ついに出航。そして、それは、できるだけ少ないモーター、機構、電子機器を搭載しようとすることによって実現されます。 設計の背後にあるニーズは実用的です。海洋、湖、その他の水域には、藻類の発生、汚染、廃棄物、海洋動物相、または環境変数を監視するセンサーが必要です。さらに、緊急事態においては、 船が到着するには時間がかかりすぎる地域に彼らを急いで連れて行く必要があるかもしれない:石油流出、洪水、ハリケーン、または別の災害の余波。現在のシステムは通常、現場まで移動する必要がある船やプラットフォームに依存していますが、飛行機からセンサーを発射すると、水との衝撃という別の問題が生じます。
ALBATROSS は、単一のアーキテクチャで両方の障害を解決しようとします。解放されると、その 2 つの硬い翼が空力面として機能し、落下中にロボットが回転し始めます。この自動回転により降下速度が軽減され、スムーズな入水が可能になります。そこに到達すると、同じ構造は翼のように動作するのをやめ、帆のように動作し始めます。 重心と重量の配分は、ロボットが横に倒れたり逆さまになった場合でも、自動的に正しい位置に回復できることを意味します。 その移行を行うのにエンジンは必要ありません。
生物のインスピレーションは水中でも現れます。長くて細い舵は魚の尾ひれに似ており、振動して推力を生み出すことができます。したがって、風が推進力のほとんどを提供しますが、 舵の動きは、特に風が弱いとき、またはロボットが風に逆らって操縦する必要があるときに役立ちます。l.その結果、同じコンポーネントを使用してまったく異なる問題を解決するハイブリッド マシンが誕生します。
そしておそらくそこにデザインの鍵の1つがあるでしょう。アルバトロスは 3 つのアクチュエーターと 3 つのメインセンサー 基本的なナビゲーション機能用。空気中や水中を移動できる他のロボットは環境ごとに独立したモーターや機構を必要とするのに比べ、研究者らは各コンポーネントに複数の仕事をさせようと試みてきた。
テストの結果、このコンセプトはコンピューターの外でも機能することがわかりました。ロボットはドローンから打ち上げられ、 高さ150メートル、自動回転に入り、着水して姿勢を正し、ルート上のさまざまなポイント間を移動しました。実験はシンガポールの2つの貯水池で行われた。航行試験では最高速度約300mに達しました。 0.82 メートル/秒、時速約3kmに相当し、環境データを記録しながら約3時間自律航行を維持することができた。
エネルギーの自律性も戦略のもう 1 つの成果です。ナビゲーション中、 平均消費電力は約 3.98 ワットで、より大きな舵の動きが必要な操縦中は最大で 8 ワット近くになりました。。 3 時間のテストのうちの 1 つでは、メインバッテリーは最後まで充電量の半分を保持していました。アルバトロスは、水面と大気の間の交流を研究できる変数である湿度、熱流、風向を記録しました。 研究著者らは、 シェーン・キー・フラ・ウィン また 強化学習に基づく制御システムをシミュレーションでテストしました。従来のコントローラーと同等の結果でしたが、超えるには至りませんでした;このため、機械学習は研究において本質的な操作部分としてではなく、概念実証として取り上げられています。
したがって、この設計の重要性は、航行するドローンを構築したことよりも、2 台のマシンを 1 台に組み合わせる別の方法を見つけたことにあります。アルバトロスは着水したら飛ぶ必要はありません。この放棄により、センサーに利用できるスペースが増え、システムが簡素化されます。著者らは次のように推定している このプラットフォームは、輸送する航空機によっては 100 キロメートルを超える展開距離をカバーできる可能性があります また、ペイロード容量は重量の 35% を超える可能性がありますが、これらの数値は設計上の見積もりと比較の一部であり、実際の海洋ミッションではありません。 このアイデアは、バイオミメティクスの最も興味深い教えの 1 つを要約しています。 進化を利用するために生物全体をコピーする必要はない。
